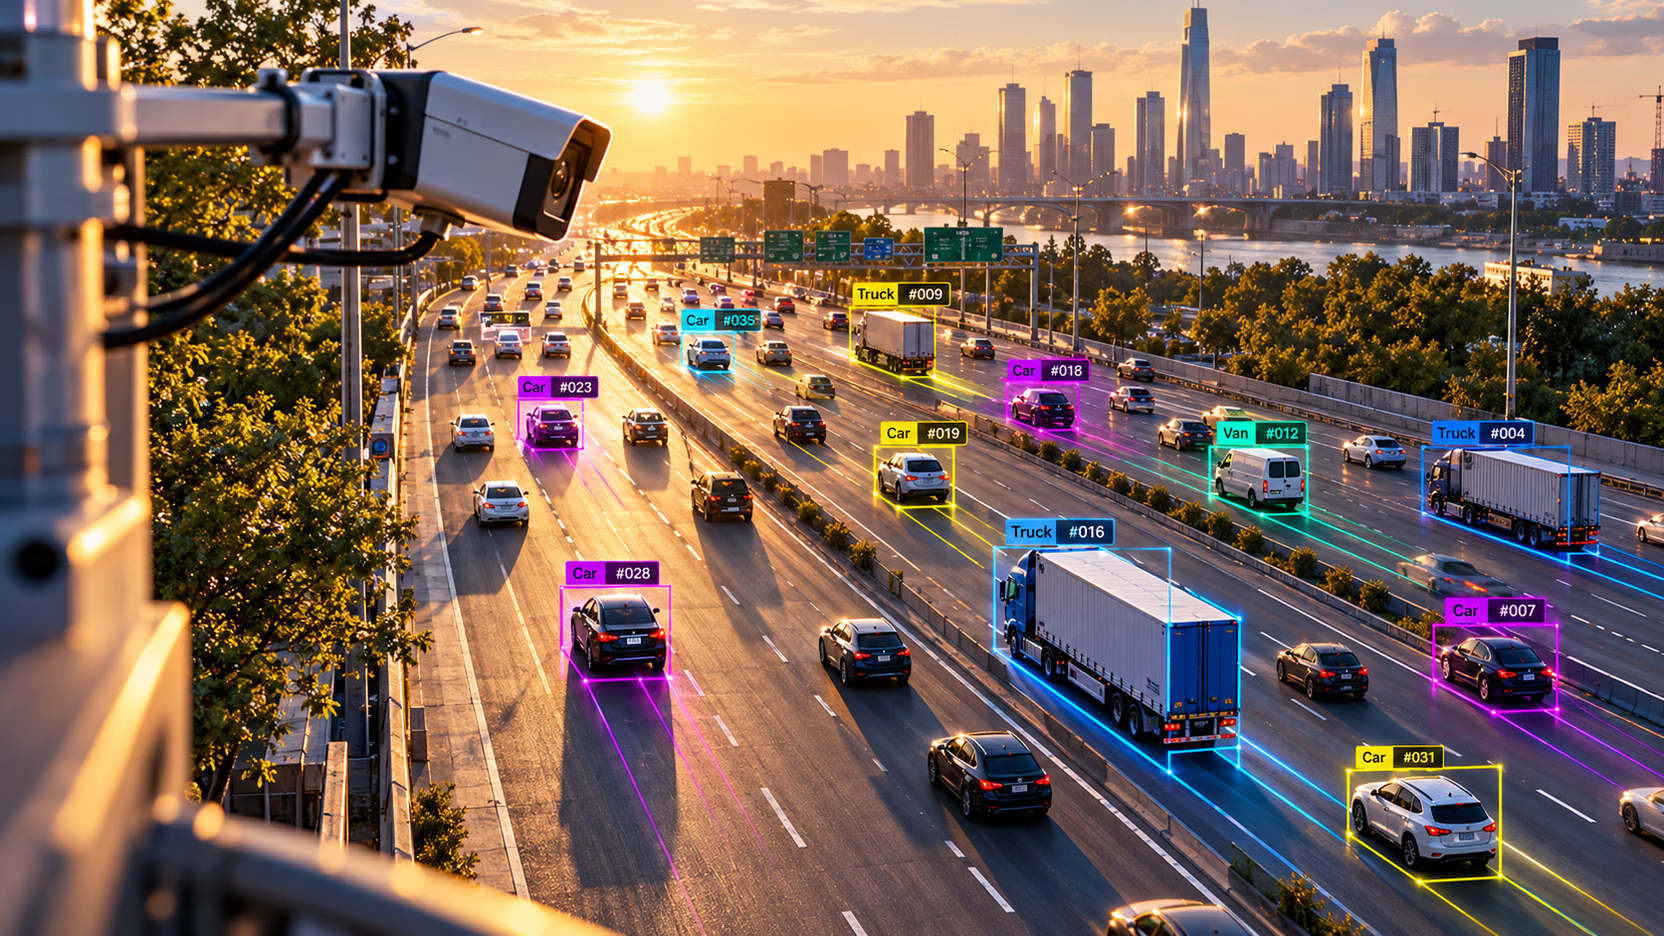
프로덕션 환경의 Ultralytics YOLO
학습된 Ultralytics YOLO 모델을 프로덕션 환경으로 가져오세요. 런타임을 선택하고, 모델을 내보내 검증하고, 하드웨어에 맞게 최적화하고, 객체를 추적하고, 카운팅 파이프라인을 구축하고, 여러 스트림을 실행하고, 사용자가 알아채기 전에 드리프트를 감지하세요.
작성자 Ultralytics Academy
적절한 런타임에서 검증된 패리티를 갖춘 YOLO26 모델을 배포하고, 여러 스트림에서 탐지 결과를 추적 ID와 카운트로 변환하며, 사용자가 알아채기 전에 지연 시간, 정확도 및 드리프트 문제를 알리도록 계측하세요.
디바이스, 지연 시간 예산 및 플릿을 기준으로 런타임과
format=을 선택한 다음, 반복 벤치마크로 확인하세요.ONNX로 내보내고 PyTorch와의 패리티를 입증하세요. 정적 shape의 레터박스 함정도 확인해야 합니다.
보정 데이터와 정확도 게이트를 활용해 TensorRT 및 OpenVINO에서 FP32, FP16, INT8 중 하나를 선택하세요.
ByteTrack, BoT-SORT 또는 TrackTrack으로 객체를 추적하고, 탐지기의 confidence에 맞춰 트래커 임계값을 조정하세요.
추적을 기반으로 라인 카운터, 구역 점유율, 히트맵 및 보정된 속도 추정 기능을 구축하세요.
배치 추론, 크기가 제한된 큐, 측정된 프레임 드롭을 활용해 하나의 모델로 여러 카메라 스트림을 처리하세요.
프레임별 지표를 기록하고, KS 검정으로 confidence 드리프트를 감지하며, 지연 시간과 비용을 줄일 수 있는 가장 저렴한 조치를 적용하세요.
밀리초 예산을 기준으로 반복 측정한 벤치마크 수치에 근거한 디바이스 런타임 결정입니다.
PyTorch 모델과 비교한 패리티 검사 결과(박스, confidence, mAP)가 기록된 ONNX 내보내기 결과물입니다.
대상 하드웨어에서 mAP 및 지연 시간 게이트를 통과한 최적화된 내보내기 결과물(OpenVINO 또는 TensorRT)입니다.
실제 비디오에서 카운팅 라인, 구역 카운트, 히트맵 및 보정된 속도 추정 기능을 갖춘 카운팅 파이프라인입니다.
여러 카메라의 프레임을 배치 처리하고 스트림별 처리 및 드롭 프레임 수를 보고하는 멀티 스트림 워커입니다.
프레임별 JSON 지표, confidence에 대한 KS 드리프트 검정, 주간 홀드아웃 검증으로 구성된 모니터링 루프입니다.
학습된 모델(예: 첫 YOLO 모델 학습하기에서 만든
runs/detect/pills_v1/weights/best.pt) 또는 따라 해 볼 수 있는 사전 학습된yolo26n.pt체크포인트가 필요합니다.pip install "ultralytics[solutions]" onnxruntime scipy이 설치된 Python 3.10 이상(solutions에는 shapely와 lap이 추가로 필요합니다).Python, 명령줄, 비디오 소스(파일, 웹캠, RTSP)에 익숙해야 합니다.
권장 사항: 먼저 첫 YOLO 모델 학습하기와 고성능 YOLO 데이터셋 구축하기를 완료하세요.
강좌 콘텐츠
모듈 4개 · 레슨 9개모듈 1
모듈 2
모듈 3