Ultralytics YOLO trong môi trường production
Đưa model Ultralytics YOLO đã huấn luyện vào production: chọn runtime, export và xác minh, tối ưu cho phần cứng, tracking đối tượng, xây dựng pipeline đếm, chạy nhiều luồng và phát hiện drift trước khi người dùng nhận ra.
Bởi Ultralytics Academy
Triển khai model YOLO26 trên runtime phù hợp với parity đã được xác minh, chuyển detections thành ID được tracking và số đếm trên nhiều luồng, đồng thời instrument hệ thống để cảnh báo về vấn đề latency, độ chính xác và drift trước khi người dùng nhận thấy.
Chọn runtime và giá trị
format=dựa trên thiết bị, ngân sách latency và đội thiết bị, sau đó xác nhận bằng các benchmark lặp lại.Export sang ONNX và chứng minh parity với PyTorch, bao gồm cả lỗi tiềm ẩn do letterbox với kích thước tĩnh.
Quyết định giữa FP32, FP16 và INT8 trên TensorRT và OpenVINO, với dữ liệu calibration và ngưỡng kiểm soát độ chính xác.
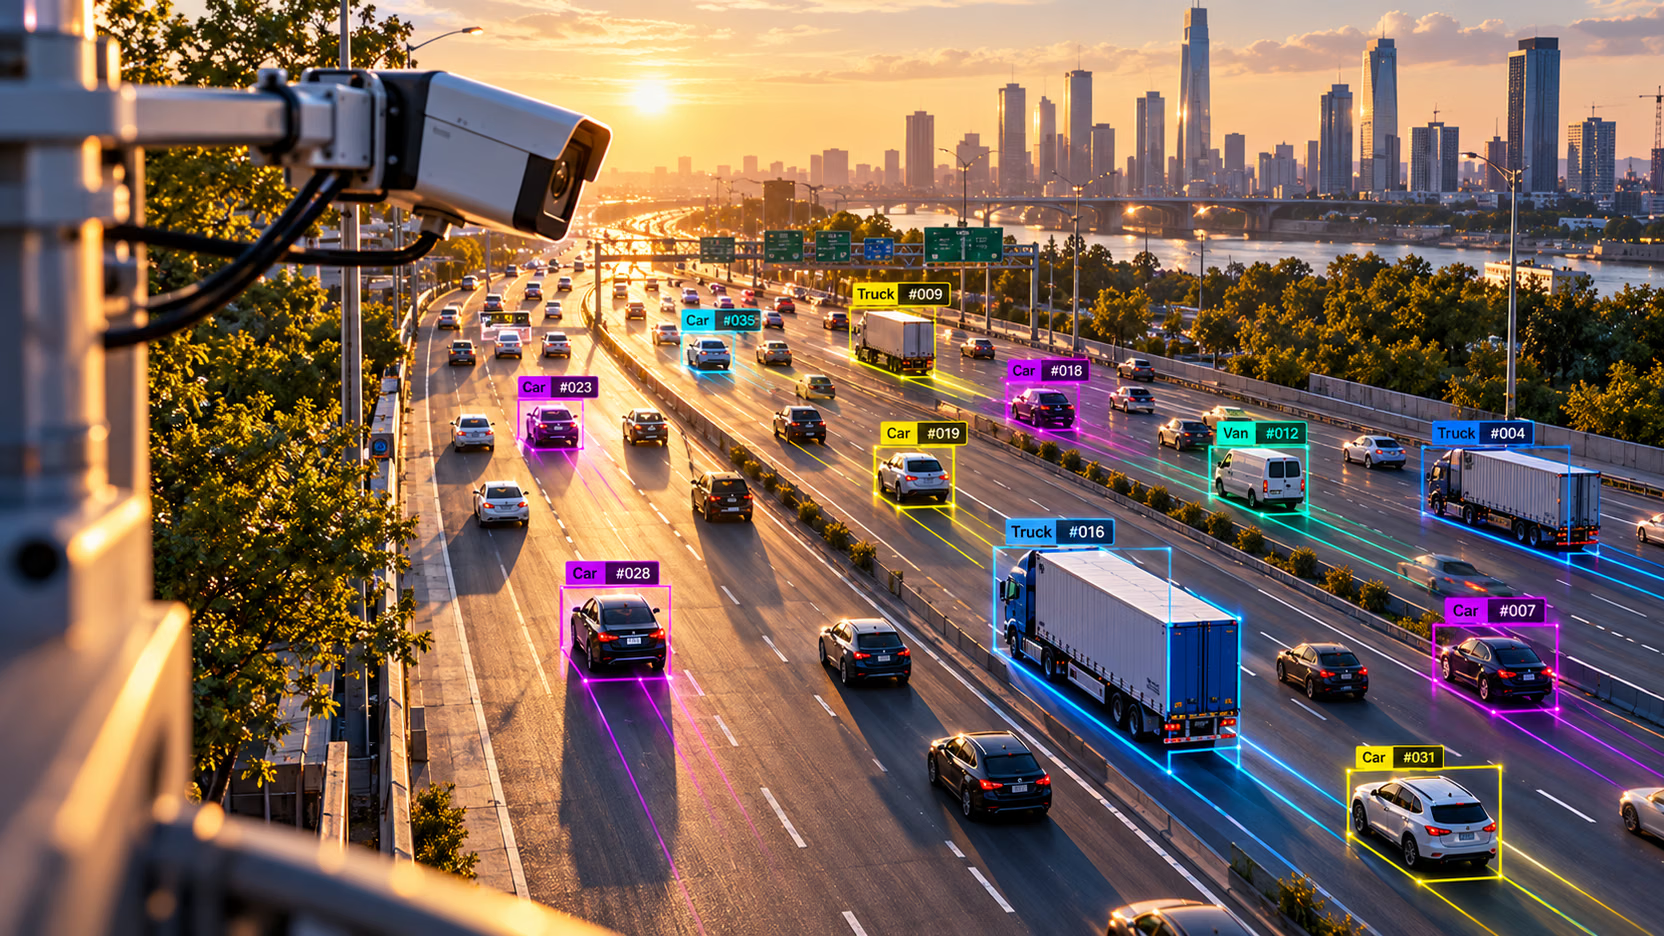
Tracking đối tượng bằng ByteTrack, BoT-SORT hoặc TrackTrack và tinh chỉnh ngưỡng tracker theo confidence của detector.
Xây dựng bộ đếm vạch, mức độ chiếm dụng vùng, heatmap và ước tính tốc độ đã hiệu chuẩn trên nền tảng tracking.
Chạy nhiều luồng camera qua một model bằng inference theo batch, hàng đợi có giới hạn và số liệu frame bị drop đã đo.
Ghi log metric theo từng frame, phát hiện confidence drift bằng kiểm định KS và chọn giải pháp ít tốn kém nhất để giảm latency và chi phí.
Một quyết định runtime cho thiết bị của bạn, được hỗ trợ bởi số liệu benchmark lặp lại so với ngân sách tính bằng mili giây.
Một bản export ONNX kèm kiểm tra parity đã ghi nhận (bounding box, confidence và mAP) so với model PyTorch.
Một bản export đã tối ưu (OpenVINO hoặc TensorRT) vượt qua ngưỡng mAP và latency trên phần cứng mục tiêu.
Một pipeline đếm gồm vạch đếm, số lượng trong vùng, heatmap và ước tính tốc độ đã hiệu chuẩn trên video thực tế.
Một worker đa luồng xử lý batch frame từ nhiều camera và báo cáo số frame đã xử lý cũng như bị drop trên từng luồng.
Một vòng lặp giám sát: metric JSON theo từng frame, kiểm định drift KS trên confidence và validation hằng tuần trên tập holdout.
Một model đã huấn luyện, chẳng hạn
runs/detect/pills_v1/weights/best.pttừ Huấn luyện model YOLO đầu tiên của bạn, hoặc checkpointyolo26n.ptpretrained để làm theo.Python 3.11+ cùng
pip install "ultralytics[solutions]" onnxruntime scipy(solutions bổ sung shapely và lap).Thành thạo Python, command line và các nguồn video (tệp, webcam, RTSP).
Đề xuất: hoàn thành Huấn luyện model YOLO đầu tiên và Xây dựng bộ dữ liệu YOLO hiệu năng cao trước.
Nội dung khóa học
4 mô-đun · 9 bài họcMô-đun 1
Chọn mục tiêu triển khai
Kết hợp thiết bị, ngân sách độ trễ và đội thiết bị thành một runtime cùng định dạng export, rồi xác nhận lựa chọn bằng benchmark p95 trên thiết bị.
Xuất sang ONNX (và xác minh tính tương đương)
Export model YOLO26 sang ONNX có tính di động cao, rồi chứng minh model khớp với PyTorch về hộp, confidence và mAP trước khi triển khai.
Mô-đun 2
Tối ưu hóa với TensorRT
Build engine TensorRT FP16 trên GPU NVIDIA, quyết định INT8 có đáng để đánh đổi độ chính xác hay không và chỉ triển khai engine sau khi kiểm tra mAP cùng độ trễ.
OpenVINO trên CPU
Export model OpenVINO FP32, FP16 và INT8, validation từng model, và chỉ giữ INT8 khi mức tăng tốc đo được vượt quá tổn thất độ chính xác trên CPU của chính bạn.
Mô-đun 3
Theo dõi đối tượng bằng ByteTrack, BoT-SORT và TrackTrack
Gán cho mỗi đối tượng một ID ổn định xuyên suốt các khung hình, chọn ByteTrack, BoT-SORT hoặc TrackTrack, rồi tinh chỉnh ngưỡng của bộ theo dõi cho detector của bạn.
Đếm, heatmap và ước tính tốc độ
Xây dựng bộ đếm dây chuyền, mật độ hiện diện trong vùng, heatmap và ước lượng tốc độ dựa trên tính năng theo dõi của Ultralytics YOLO, rồi hiệu chuẩn chúng bằng các phép đo thực tế.
Mô-đun 4
Suy luận đa luồng
Chạy nhiều luồng camera qua một model YOLO bằng inference theo batch, hàng đợi có giới hạn và số khung hình bị loại bỏ theo từng luồng để xác định quy mô phần cứng.
Khả năng quan sát và drift
Ghi nhật ký các metric phát hiện tình trạng giảm độ chính xác âm thầm, kiểm tra phân phối confidence để phát hiện drift và chỉ cảnh báo về các tín hiệu có thể hành động.
Tối ưu chi phí và độ trễ
Đo hiệu năng toàn bộ pipeline inference, lần lượt sử dụng các biện pháp thực sự cải thiện độ trễ và chi phí, rồi dừng ở ngân sách đã đặt trước.