Traccia gli oggetti con ByteTrack, BoT-SORT e TrackTrack
Assegna a ogni oggetto un ID stabile tra i fotogrammi, scegli tra ByteTrack, BoT-SORT e TrackTrack e ottimizza le soglie del tracker in base al tuo rilevatore.
Ogni conteggio, tempo di permanenza e stima della velocità dipende da una domanda: l'ID 17 in questo fotogramma identifica lo stesso oggetto dell'ID 17 nel fotogramma precedente? Nella stessa clip di 62 fotogrammi, con circa 30 pedoni e lo stesso rilevatore, ByteTrack ha trovato 32 ID e TrackTrack con la configurazione predefinita ne ha trovati 9. La scelta e la regolazione del tracker fanno parte del modello: se sbagli, tutti i numeri successivi diventano inaffidabili senza che te ne accorga.
Pratico
Cosa aggiunge un tracker#
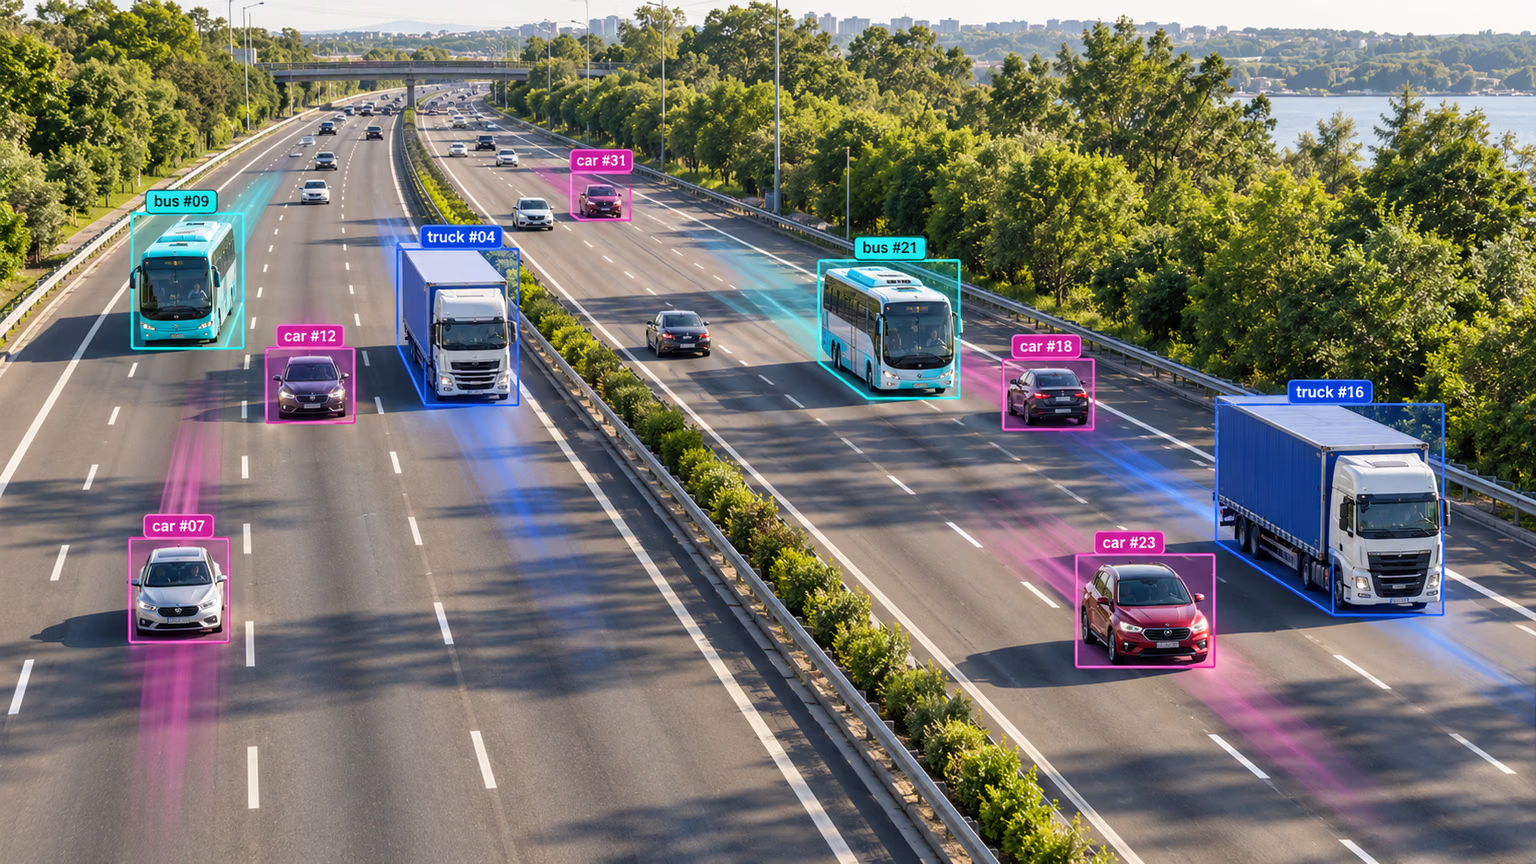
Le etichette e le scie in questo fotogramma sono il risultato di un tracker multi-oggetto. Ogni ID è una traccia, un'ipotesi su un oggetto reale, e la scia ne rappresenta la cronologia recente. A ogni fotogramma, il tracker prevede la posizione di ciascuna traccia con un filtro di Kalman, poi associa le nuove rilevazioni alle previsioni in base alla sovrapposizione dei riquadri e, facoltativamente, all'aspetto:
Le tracce che non trovano corrispondenza per track_buffer fotogrammi vengono eliminate. È tutto qui il meccanismo, e le sue soglie determinano tutto ciò che segue.
Scegli un tracker#
La modalità di tracciamento include sei tracker: BoT-SORT, ByteTrack, OC-SORT, Deep OC-SORT, FastTracker e TrackTrack (il valore predefinito se non passi tracker). Tre coprono la maggior parte delle esigenze:
| Tracker | Criteri di corrispondenza (configurazione predefinita) | Sceglilo quando |
|---|---|---|
| ByteTrack | Movimento e sovrapposizione dei riquadri, più un secondo passaggio che recupera i riquadri con bassa confidenza | Telecamere fisse, rilevatori piccoli o incerti, priorità alla produttività |
| BoT-SORT | Corrispondenza in stile ByteTrack più compensazione del movimento della telecamera (gmc_method: sparseOptFlow) | Telecamere in movimento o soggette a vibrazioni; imposta with_reid: True per folle e occlusioni prolungate |
| TrackTrack | Costo basato su più criteri (forma del riquadro, confidenza, angolo), inizializzazione consapevole delle tracce, compensazione del movimento della telecamera | Rilevazioni con elevata confidenza da un modello robusto e ben addestrato |
La corrispondenza basata sull'aspetto di BoT-SORT (re-identificazione) è disattivata per impostazione predefinita; con model: auto riutilizza le caratteristiche del rilevatore, quindi attivarla comporta un sovraccarico minimo.
Confronta i tracker su una clip#
from ultralytics import YOLO

model = YOLO("yolo26n.pt")
video = "https://github.com/ultralytics/assets/releases/download/v0.0.0/solutions_ci_demo.mp4"

for tracker in ("bytetrack.yaml", "botsort.yaml", "tracktrack.yaml"):
    ids, frames = set(), 0
    for r in model.track(video, stream=True, tracker=tracker, classes=[0], verbose=False):
        frames += 1
        if r.boxes.is_track:
            ids.update(r.boxes.id.int().tolist())
    print(f"{tracker:16s} {frames} frames, {len(ids)} unique person IDs")
bytetrack.yaml 62 frames, 32 unique person IDs
botsort.yaml 62 frames, 33 unique person IDs
tracktrack.yaml 62 frames, 9 unique person IDsLa clip mostra dall'alto circa 30 persone che attraversano una piazza, quindi ByteTrack e BoT-SORT si avvicinano al conteggio reale. TrackTrack non è difettoso: avvia una traccia solo sopra new_track_thresh: 0.7 e cerca corrispondenze iniziali solo sopra track_high_thresh: 0.6, mentre la confidenza mediana delle persone rilevate da YOLO26n in questa clip è 0.53 e solo il 17% delle rilevazioni raggiunge 0.7. La maggior parte delle persone non riceve mai un ID. La regola decisionale: confronta le soglie del tracker con la distribuzione dei punteggi di confidenza del rilevatore prima di fidarti di un conteggio.
Usa gli ID in una pipeline#
from collections import defaultdict

from ultralytics import YOLO

model = YOLO("yolo26n.pt")
video = "https://github.com/ultralytics/assets/releases/download/v0.0.0/solutions_ci_demo.mp4"

counts = defaultdict(set)
for r in model.track(video, stream=True, tracker="bytetrack.yaml", verbose=False):
    if not r.boxes.is_track:  # no confirmed tracks in this frame yet
        continue
    for cls, tid in zip(r.boxes.cls.int().tolist(), r.boxes.id.int().tolist()):
        counts[r.names[cls]].add(tid)

for cls, ids in counts.items():
    print(f"{cls}: {len(ids)} unique objects")
person: 32 unique objectsUn set per classe conta ogni ID una sola volta, indipendentemente dal numero di fotogrammi in cui compare, quindi il risultato è il numero di oggetti, non di rilevazioni. stream=True restituisce i risultati un fotogramma alla volta, invece di tenere l'intero video in memoria. Il conteggio nelle regioni, le mappe di calore e il calcolo della distanza sono semplici livelli aggiunti sopra questo ciclo.
Traccia i fotogrammi che leggi tu#
Passare un percorso o un URL gestisce automaticamente lo stato del tracker. Se i fotogrammi provengono da un decoder, una webcam o una telecamera RTSP di tua scelta, passa persist=True affinché ogni chiamata continui la stessa sequenza (la documentazione della modalità di predizione elenca tutti i tipi di sorgente):
import cv2

from ultralytics import YOLO
from ultralytics.utils.downloads import safe_download

model = YOLO("yolo26n.pt")
video = safe_download("https://github.com/ultralytics/assets/releases/download/v0.0.0/solutions_ci_demo.mp4")
cap = cv2.VideoCapture(str(video))  # or 0 for a webcam, or an rtsp:// URL

seen = set()
while True:
    ok, frame = cap.read()
    if not ok:
        break
    r = model.track(frame, persist=True, tracker="bytetrack.yaml", classes=[0], verbose=False)[0]
    if r.boxes.is_track:
        seen.update(r.boxes.id.int().tolist())  # your logic: dwell time, trajectories, alerts
cap.release()
print(f"{len(seen)} unique IDs")
32 unique IDsIl risultato è lo stesso che passando il percorso, perché persist=True ha mantenuto attivo un unico tracker per tutte le 62 chiamate.
Regola un tracker in base al tuo rilevatore#
Copia una configurazione inclusa nel pacchetto, abbassa le soglie non adatte al tuo rilevatore e passa il nuovo file:
from pathlib import Path

from ultralytics import YOLO
from ultralytics.utils import ROOT

cfg = (ROOT / "cfg/trackers/tracktrack.yaml").read_text()  # packaged defaults
for old, new in (
    ("track_high_thresh: 0.6", "track_high_thresh: 0.3"),
    ("track_low_thresh: 0.25", "track_low_thresh: 0.1"),
    ("new_track_thresh: 0.7", "new_track_thresh: 0.35"),
):
    cfg = cfg.replace(old, new)
Path("tracktrack_tuned.yaml").write_text(cfg)

model = YOLO("yolo26n.pt")
video = "https://github.com/ultralytics/assets/releases/download/v0.0.0/solutions_ci_demo.mp4"
for tracker in ("tracktrack.yaml", "tracktrack_tuned.yaml"):
    ids = set()
    for r in model.track(video, stream=True, tracker=tracker, classes=[0], verbose=False):
        if r.boxes.is_track:
            ids.update(r.boxes.id.int().tolist())
    print(f"{tracker:22s} {len(ids)} unique person IDs")
tracktrack.yaml 9 unique person IDs
tracktrack_tuned.yaml 27 unique person IDsImpostare le soglie appena sotto la confidenza mediana del rilevatore ha portato TrackTrack da 9 a 27 ID, un valore vicino al conteggio manuale. Le impostazioni condivise da tutti i tracker:
| Impostazione | Valore predefinito di ByteTrack | Aumentala per | Abbassala per |
|---|---|---|---|
track_high_thresh | 0.25 | Ignorare le rilevazioni deboli nel primo abbinamento | Tracciare con un rilevatore a bassa confidenza |
new_track_thresh | 0.25 | Eliminare le tracce false di breve durata | Avviare tracce per oggetti poco visibili |
track_buffer | 30 fotogrammi | Resistere a occlusioni più prolungate | Liberare prima gli ID degli oggetti usciti dalla scena |
match_thresh | 0.8 | Abbinare con maggiore flessibilità (movimento rapido, riquadri instabili) | Abbinare con maggiore rigore (folle) |
Insidie#
Sintomo: molti meno ID rispetto agli oggetti, soprattutto con un modello piccolo. Soluzione: stampa la confidenza mediana dei rilevamenti (vedi la soluzione) e imposta new_track_thresh e track_high_thresh appena al di sotto di essa.
Sintomo: gli ID si azzerano a ogni fotogramma quando chiami personalmente model.track(frame), oppure passano da un oggetto all'altro quando due telecamere alimentano un unico modello. Soluzione: passa persist=True per i fotogrammi consecutivi di un singolo flusso e assegna a ogni telecamera un'istanza del modello (oppure usa una sorgente .streams, che mantiene un tracker per flusso).
Sintomo: l'ID di un'auto parcheggiata cambia ogni pochi fotogrammi. Soluzione: il tracker avvia nuove tracce invece di abbinare quelle esistenti. Controlla prima la confidenza del rilevatore su quell'oggetto, poi aumenta match_thresh e track_buffer.
Mostra la soluzione
Prima misura i punteggi di confidenza del rilevatore, poi imposta le soglie appena al di sotto:
import torch

from ultralytics import YOLO

model = YOLO("yolo26n.pt")
video = "https://github.com/ultralytics/assets/releases/download/v0.0.0/solutions_ci_demo.mp4"
conf = torch.cat([r.boxes.conf for r in model.predict(video, stream=True, classes=[0], verbose=False)])
print(f"median {conf.median():.2f}, share >= 0.7: {(conf >= 0.7).float().mean():.0%}")
median 0.53, share >= 0.7: 17%Per la clip della piazza, la tabella riporta: ByteTrack 32, BoT-SORT 33, TrackTrack 9, TrackTrack regolato 27, conteggio manuale circa 30. Solo il 17% delle rilevazioni supera new_track_thresh: 0.7 di TrackTrack, quindi abbassarlo a 0.35 (insieme a track_high_thresh: 0.3) è la correzione giusta; per questa telecamera fissa dall'alto, ByteTrack senza modifiche è la scelta più semplice.
Commenti
Fai una domanda, condividi i tuoi risultati o aiuta qualcun altro.